专利简介
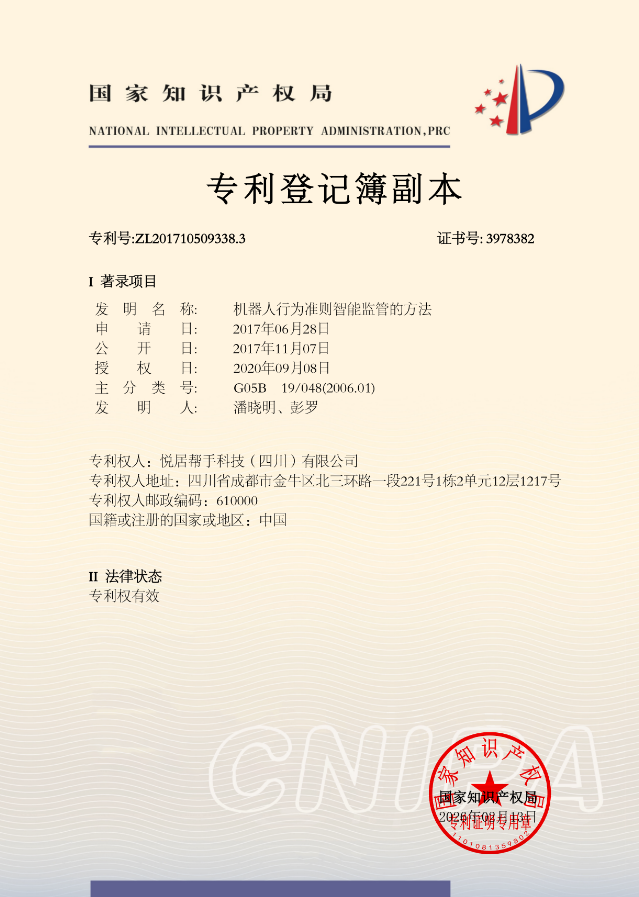
专利名称: 机器人行为准则智能监管的方法
专利号: ZL201710509338.3
专利权人: 悦居帮手科技(四川)有限公司
发明人: 潘晓明、彭罗
授权公告号: CN107329445B
授权日期: 2020年09月08日
一、技术背景
随着机器人技术的发展和自主性的不断增强,机器人在人类生活中发挥的作用越来越大。科幻作家阿西莫夫早在1942年便提出了著名的“机器人三定律”——机器人不得伤害人类、必须服从人类命令、应保护自身存在。然而在实际应用中,现有的机器人仍存在不遵守行为准则而对人类造成潜在威胁的问题。
如何建立有效的机器人行为监管机制,确保机器人在执行任务时始终遵循预设的行为准则和安全规范,成为机器人技术领域亟待解决的重要课题。
二、技术方案
本发明涉及机器人监管技术领域,提供了一种机器人行为准则智能监管的方法。该方法包括以下核心步骤:
采集步骤:采集用户指令。
识别步骤:处理器根据接收到的用户指令,提取及识别特征信号,并将提取的特征信号与存储器中存储的、通过用户指令样本训练获得的最佳训练码本进行对比,获得匹配结果信息。
决策步骤:匹配成功后,处理器根据识别结果确定控制指令,并输出控制指令。
自学习步骤:匹配失败后,处理器对超出范围的用户指令进行自学习,生成相应的目标答案,将目标答案存储至存储器中,并输出目标答案。
执行步骤:执行机构根据处理器输出的控制指令或目标答案执行相应动作。
该方法的特征在于还包括云端核对机制:
匹配成功时:测试网络连接是否正常。若连接正常,处理器将决策步骤中确定的控制指令与其对应的用户指令一起反馈至云端进行核对。
匹配失败时:测试网络连接是否正常。若连接正常,处理器将自学习步骤中自学生成的目标答案与其对应的用户指令一起反馈至云端进行核对。
云端核对步骤:云端中央处理器判断控制指令或目标答案是否遵守行为准则。若核对结果为是,则处理器输出控制指令或目标答案至执行机构;若核对为否,则对违反行为准则的控制指令或目标答案进行修正,并将修正后的指令覆盖存储器中存储的违规指令。
此外,该方法还包含自学习失败原因分析、云端学习与程序升级、通讯救助等补充机制,形成完整的监管闭环。
三、技术优势
双重校验机制:通过本地处理器决策与云端中央处理器核对的双重校验,确保机器人输出的每一条控制指令均符合行为准则;
四、应用前景
该专利技术可广泛应用于服务机器人、养老机器人、工业机器人、多机器人协同作业等场景。随着人工智能和机器人技术的快速发展,确保机器人行为合规与安全已成为行业刚需。本发明为机器人行为监管提供了系统化的技术解决方案,在智能家居、智慧养老、智能制造等领域具有广阔的应用前景。